


Artikel.
Was wir auf der SRS 2026 gelernt haben
Fünf Erkenntnisse von der Jahrestagung der Society of Robotic Surgery in Hollywood, Florida
Von: Team NDI
Im Juli haben wir vier Tage auf der SRS-Jahrestagung 2026 verbracht – auf der Ausstellungsfläche, an unserem Stand und im Gespräch mit den Menschen, die die nächste Generation chirurgischer Roboter entwickeln. Zwischen Gesprächen mit OEMs, Start-up-Demos und Fachvorträgen tauchten einige Themen so häufig auf, dass es sich lohnt, sie festzuhalten. Das ist uns besonders aufgefallen.
1. Navigation wird weniger als Box und mehr als Ebene verstanden
Das deutlichste Signal, das wir wahrgenommen haben: KI, Bildgebung, Roboterkinematik und Tracking werden zunehmend als ein zusammenhängendes Führungssystem diskutiert statt als einzelne Komponenten. Nur wenige der Teams, mit denen wir gesprochen haben, beschrieben Navigation isoliert als „den Tracker“. In unseren Gesprächen bedeutete Navigation zunehmend eine Kombination aus Bildgebung, Visualisierung, Tracking und Roboterwahrnehmung. Im Mittelpunkt stand die Frage, wie diese Fähigkeiten im Verlauf eines Eingriffs zusammenwirken. Für das Tracking ergibt sich daraus eine wichtige Rolle: räumliche Messdaten bereitzustellen, die Entwickler mit anderen Informationsquellen integrieren können. Da Plattformen zunehmend KI und Bildverarbeitung einbinden, wird es immer wichtiger, die Genauigkeit, die Grenzen und das Verhalten dieser Messungen zu verstehen.
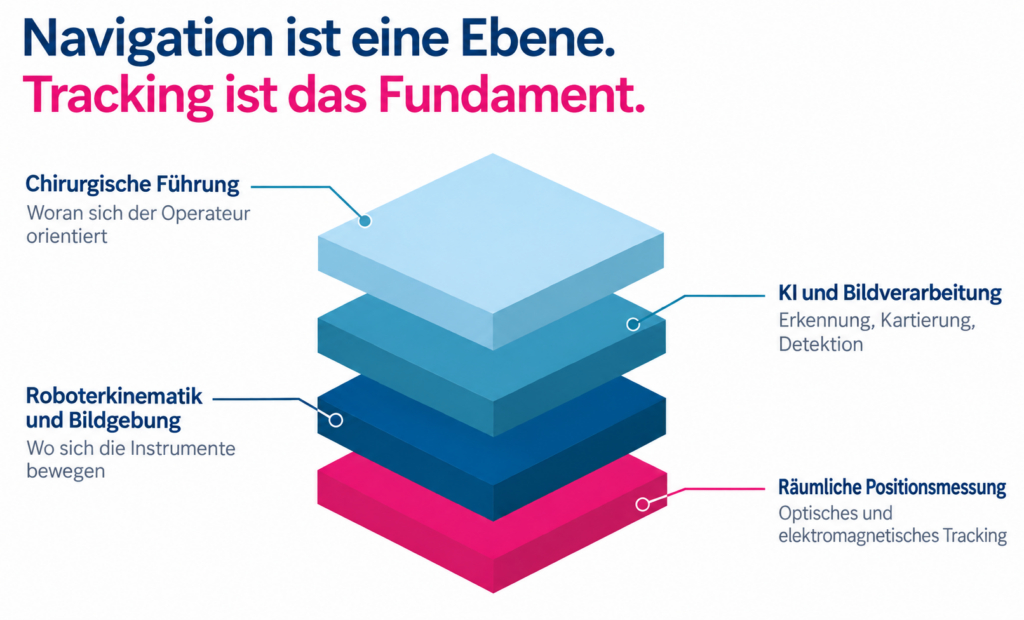
2. Integration ist eine zentrale Designpriorität
OEMs stellten immer wieder praktische Fragen: Wie viel Platz benötigt eine Komponente? Wie fügt sie sich in den Aufbau ein? Funktioniert sie mit vorhandenen Instrumenten und vorhandener Software?
Was bedeutet sie für die Kosten von Einwegartikeln? Genauigkeit bleibt unverzichtbar. Daneben wägen die Teams ab, welcher Aufwand nötig ist, um Tracking in eine vollständige Plattform zu integrieren.
Für NDI unterstreichen diese Gespräche, wie wichtig die Größe von Sensoren und Kameras, flexible Systemkonfigurationen und zugängliche Softwareschnittstellen sind. Dies sind technische Überlegungen, die bestimmen, wie sich eine Komponente in das Design und den vorgesehenen Workflow eines OEMs einfügt.
3. Optisches Tracking ist fest etabliert
Optisches Tracking ist in der orthopädischen Navigation und der Wirbelsäulennavigation weiterhin weit verbreitet, und nichts auf der SRS deutete darauf hin, dass sich das ändert.
In den Gesprächen ging es vielmehr um die Architektur rund um diese Technologie. Zwei Richtungen wurden immer wieder genannt. Erstens das Interesse an markerlosen und weniger invasiven Ansätzen, getrieben von dem Wunsch, die Abhängigkeit von am Patienten befestigten Referenzen zu verringern. Zweitens die Erprobung von Kamerasystemen, die näher am Roboter statt auf der anderen Seite des Raums positioniert sind.
Beide Entwicklungen bieten Chancen für optische Technologien.
4. KI rückt Messdaten in den Fokus
Viele der neuen Plattformen, die wir gesehen haben, beschrieben den Einsatz von KI für die Erkennung anatomischer Strukturen, die Läsionserkennung, visuelles Mapping oder die Navigationsführung. KI war zudem ein offizielles Thema des Tagungsprogramms und nicht nur Gesprächsstoff auf der Ausstellungsfläche. [1]
Als praktische Konsequenz beschrieben die Teams, dass neben der Echtzeitausgabe auch die Eigenschaften der Daten eine Rolle spielen. Tracking-Daten, die Modelltraining, Validierung, Drifterkennung und Workflow-Analysen unterstützen können, wurden von diesen Gruppen als nützlicher beschrieben als ein reiner Positionsdatenstrom. Konsistente und gut charakterisierte Messdaten lassen sich leichter für Training und Verifizierung nutzen. Dadurch wird Tracking Teil der KI-Diskussion, statt davon getrennt zu bleiben.
[1] Society of Robotic Surgery, Zusammenfassung der SRS 2026 nach der Tagung – https://srobotics.org/
5. Ein gemeinsamer Demonstrator machte Integration greifbar
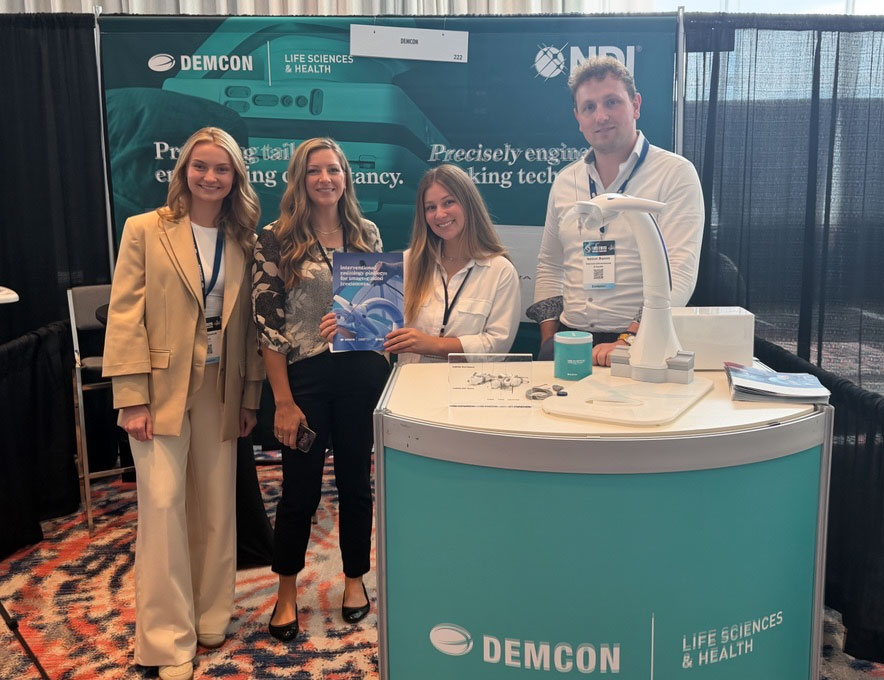 Durch all das zieht sich eine Frage, die OEM-Teams regelmäßig stellen: Kann elektromagnetisches Tracking eine robotische Anwendung unterstützen, oder eignet es sich eher für Katheter und Endoskope? Statt darüber zu diskutieren, haben wir etwas mitgebracht, das man sich ansehen konnte.
Wir haben unseren Stand gemeinsam mit [Demcon Life Sciences & Health](https://lifescienceshealth.demcon.com/) betrieben und den Demonstrator mitgebracht, den wir zusammen mit Demcon und [CIVCO Medical Solutions](https://www.civco.com/) entwickelt haben: ein robotisches, CT-kompatibles System zur Nadelplatzierung.
Three companies, three pieces:
Demcon
Demcon hat die robotische Plattform zur Nadelpositionierung gebaut und als Systemintegrator fungiert – also Hardware, Software und Workflow zu etwas zusammengeführt, das als ein einziges System funktioniert.
CIVCO
CIVCO steuerte die klinische Schnittstelle bei: den omniTRAX Active Patient Tracker für die automatische Registrierung der Patientenreferenz und das eTRAX Needle Tip Tracking Guidance System.
NDI
NDI lieferte die Tracking-Ebene – das elektromagnetische Trackingsystem Aurora in Kombination mit dem neuen Aurora Planar 20-20 X2 Field Generator. Zusammen liefern sie kontinuierlich und in Echtzeit Position und Orientierung von Nadel und Patientenreferenz.
Das Projekt bot eine konkrete Grundlage, um die Schnittstellen zwischen robotischer Positionierung, Bildgebung und Tracking zu diskutieren.
Elektromagnetisches Tracking erfordert keine optische Sichtlinie zwischen einer Kamera und dem getrackten Sensor. Diese Eigenschaft macht es relevant für Diskussionen über beengte, visuell verdeckte Konfigurationen, wie sie in diesem Projekt untersucht wurden. Für OEMs liegt der Wert des Demonstrators in der Möglichkeit, einen Integrationsansatz und die damit verbundenen technischen Fragen zu untersuchen.
Jedes daraus resultierende Medizinprodukt würde eine eigene Verifizierung, Validierung und die jeweils erforderliche behördliche Zulassung benötigen.
Hinweis::
Eine wichtige Einschränkung: Es handelt sich um einen Technologiedemonstrator. Er ist nicht im kommerziellen Einsatz und weder für die klinische Anwendung freigegeben noch zugelassen; zudem werden hier keine Aussagen zu klinischer Leistung, Sicherheit oder Nutzen getroffen. Gebaut wurde er, um zu zeigen, dass diese drei Technologien gemeinsam in der Gantry-Öffnung eines CT integriert und betrieben werden können – einer räumlich beengten und visuell verdeckten Umgebung, in der eine Kamera keine nutzbare Sicht auf die Nadel hat.
Plattform für bildgeführte Behandlungen in der interventionellen Radiologie
Demcon, CIVCO und NDI haben alle technischen Details in einem White Paper zusammengefasst – den Workflow Schritt für Schritt, die Funktionsweise der Registrierung zwischen der getrackten Referenz und der Bildgebung sowie die Übertragbarkeit der Tracking-Grundlage auf weitere Anwendungen:
„Interventional Radiology Platform for Image-Guided Treatments“